
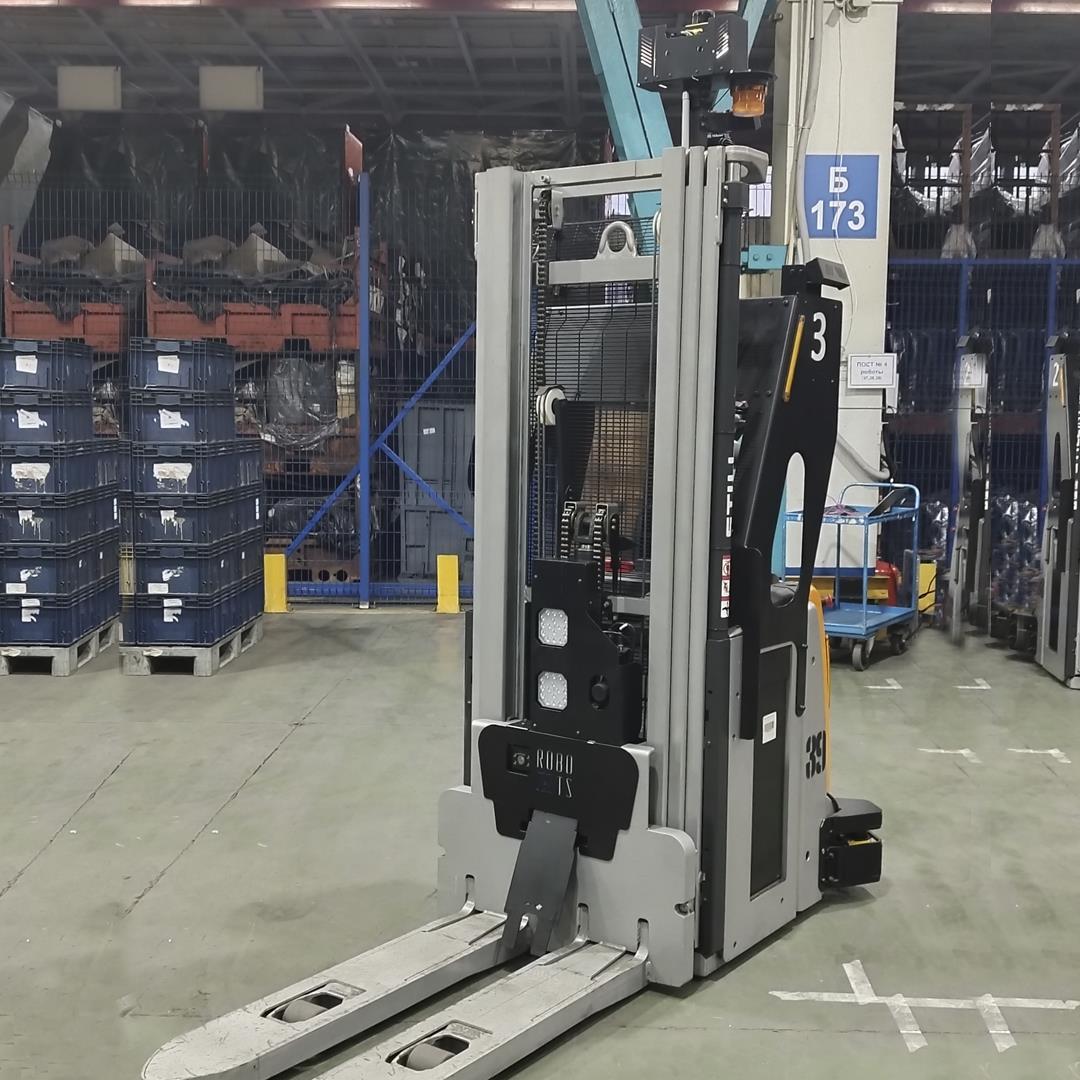

Как робот-погрузчик работает с паллетами на складе
Перемещение паллет кажется простой операцией только со стороны. Машине нужно точно подъехать к грузу, правильно завести вилы, поднять его, выбрать безопасный маршрут и установить в заданной точке. Робот погрузчик выполняет эту последовательность без постоянного управления водителем, поэтому особенно полезен на участках с большим количеством повторяющихся перевозок.
На обычном складе вилочная техника может быть занята десятками коротких рейсов. Оператор забирает паллету из приемки, отвозит к зоне хранения, возвращается за следующей, затем переключается на комплектацию или передачу груза к отгрузке. Сами поездки нередко занимают больше времени, чем работа с паллетой. Автоматизация позволяет отделить такие циклы от задач, где действительно требуется участие сотрудника.
При этом роботизированный погрузчик нельзя рассматривать как обычную электрическую машину, у которой просто убрали водителя. Для автономной работы нужны навигация, система определения препятствий, точное позиционирование, получение заданий и контроль выполнения каждой операции.
Операция начинается задолго до движения
Роботу недостаточно знать конечную точку маршрута. Сначала он должен получить информацию о грузе и месте его нахождения. В зависимости от организации склада задание может поступать из WMS или другой управляющей системы.
Команда содержит конкретную последовательность действий. Машина направляется в нужную зону, подходит к паллете, занимает требуемое положение и только после этого выполняет захват. Ошибка на первом этапе способна сделать дальнейшую операцию невозможной, поэтому точность подъезда имеет такое же значение, как грузоподъемность.
В ручной работе оператор может слегка изменить положение погрузчика по ситуации. Робот должен выполнить ту же задачу на основании датчиков и заложенной логики. Чем стабильнее организованы места приема и выдачи паллет, тем надежнее проходит цикл.
Захват паллеты требует точности
Большая часть маршрута может проходить по достаточно широкому коридору, где несколько сантиметров отклонения не имеют значения. Возле груза условия меняются. Вилы должны попасть в предусмотренные проемы, а корпус машины занять положение, из которого можно безопасно поднять паллету.
На точность влияют не только настройки робота. Значение имеют размеры и состояние паллет, качество пола, геометрия зоны хранения, свободное пространство возле груза. Если паллеты регулярно ставят под разными углами или рабочая площадка загромождена, автоматическая операция усложняется.
Поэтому перед внедрением анализируют не только маршрут, но и сами точки взаимодействия с грузом. Иногда небольшая стандартизация этих зон значительно повышает надежность всей системы.
Маршрут должен учитывать реальное движение
После захвата груза робот отправляется к точке назначения. На действующем складе этот путь редко бывает полностью свободным. По соседним проходам движутся сотрудники, электрические тележки, погрузчики и другая техника.
Автономная машина должна обнаруживать препятствия и реагировать на них без команды оператора. В зависимости от ситуации она может снижать скорость или останавливаться. Но безопасность нельзя сводить только к работе датчиков.
При проектировании маршрутов полезно проверить:
- где робот чаще всего пересекается с сотрудниками;
- какие проходы используются встречным транспортом;
- где временно размещают паллеты и тару;
- какие зоны периодически перекрываются;
- достаточно ли пространства для маневра с грузом;
- не возникают ли очереди возле точек приема и передачи.
Иногда изменение схемы движения дает больший эффект, чем попытка провести робота по существующему маршруту без каких-либо организационных изменений.
Работа рядом с людьми требует предсказуемости
На большинстве складов роботизированный погрузчик не получает отдельное помещение. Он работает в общей среде вместе с людьми и управляемой техникой.
Здесь важна понятность поведения машины. Сотрудники должны знать, где проходят ее основные маршруты, какие участки нельзя перекрывать и в каких точках робот выполняет маневры с паллетой.
Для персонала автономная техника поначалу может казаться медленнее опытного водителя. Однако сравнивать только скорость одного рейса некорректно. Робот ценен тем, что способен стабильно повторять операции и не требует постоянного присутствия оператора.
Если машина выполняет десятки однотипных перевозок за смену, даже умеренная скорость может дать хороший результат за счет ритмичности работы и меньшего количества пауз между заданиями.
WMS превращает погрузчик в часть системы
Робот, которому каждое задание назначают вручную, остается лишь частично автоматизированной машиной. Полный эффект появляется, когда транспорт связан с системой управления складом.
WMS знает, где находится груз, куда его необходимо переместить, и какая операция должна быть выполнена следующей. После завершения одной задачи робот может автоматически получить другую.
Такой обмен данными убирает лишние промежуточные действия. Сотруднику не нужно искать свободную машину, звонить водителю или передавать новое задание по рации. Транспортная операция формируется внутри общего процесса.
На складе с несколькими автономными машинами система также может распределять задания между ними. Это помогает уменьшить холостые пробеги и не отправлять удаленный робот туда, где уже находится другая свободная техника.
Не все паллетные операции одинаково удобны для роботизации
Лучше всего автоматизируются процессы с понятной географией и повторяемостью. Например, регулярная перевозка паллет между приемкой и буферной зоной или доставка груза к определенному участку производства.
Сложнее работать там, где условия постоянно меняются. Если паллеты ставят в произвольных местах, проходы часто перекрываются, а назначение каждой перевозки определяется в последний момент человеком, проект потребует большей подготовки.
Это не означает, что такой участок невозможно автоматизировать. Скорее, сначала придется привести процесс к более стабильному состоянию.
Роботизация нередко выявляет организационные проблемы, которые раньше компенсировал водитель. Человек способен объехать временно оставленный груз, найти паллету в соседнем ряду или уточнить у коллег, куда ее поставить. Автономная техника требует более четких правил, и за счет этого сам процесс становится дисциплинированнее.
Эффект лучше считать по циклу, а не по машине
Показатель скорости роботизированного погрузчика мало что говорит без контекста. Намного полезнее сравнивать полный цикл перевозки.
Нужно смотреть, сколько времени проходит от готовности паллеты до ее доставки, как долго техника ожидает новое задание, сколько совершает холостых рейсов и сколько операций выполняет за смену.
Экономический эффект тоже складывается из нескольких факторов. Это не только сокращение ручной транспортировки. Может снизиться число задержек между участками, повыситься предсказуемость подачи грузов, уменьшиться зависимость от наличия конкретного оператора.
Для производства особенно важна стабильность. Если комплектующие должны прибывать к линии через определенные интервалы, регулярность доставки может оказаться важнее максимальной скорости отдельного рейса.
Первый участок должен быть понятным
Для начального проекта лучше выбирать операцию, которую легко описать и измерить. Стабильный маршрут, стандартные паллеты, ограниченное число точек назначения и понятный объем работы позволяют быстрее проверить, насколько робот подходит под реальные условия.
После запуска оценивают не только производительность. Важно понять, где машина вынуждена часто останавливаться, насколько удобно расположены точки захвата, не мешают ли маршруту другие складские процессы.
Такая проверка дает основу для расширения системы. Если первый участок работает устойчиво, можно добавлять новые маршруты или подключать другие зоны.
Автономный погрузчик приносит пользу не потому, что умеет ездить без водителя. Его ценность проявляется там, где он становится надежным исполнителем повторяющейся транспортной операции и встроен в общий ритм склада.